 埃斯顿ESTUN-工业机器人_机械臂官网
AI+3D智能装车
420为解决物流运输最后一公里难题,基于埃斯顿生态的智能装车完成解决方案应运而生,车辆进场后由车辆测量识别定位系统对车辆进行扫描识别,通过3D点云算法解析车辆类型和特征信息,由装车软件包规划最优装车路径和垛形,机器人高效率完成装车作业。这是机器人与车辆...
查看全文全站搜索
方案概述
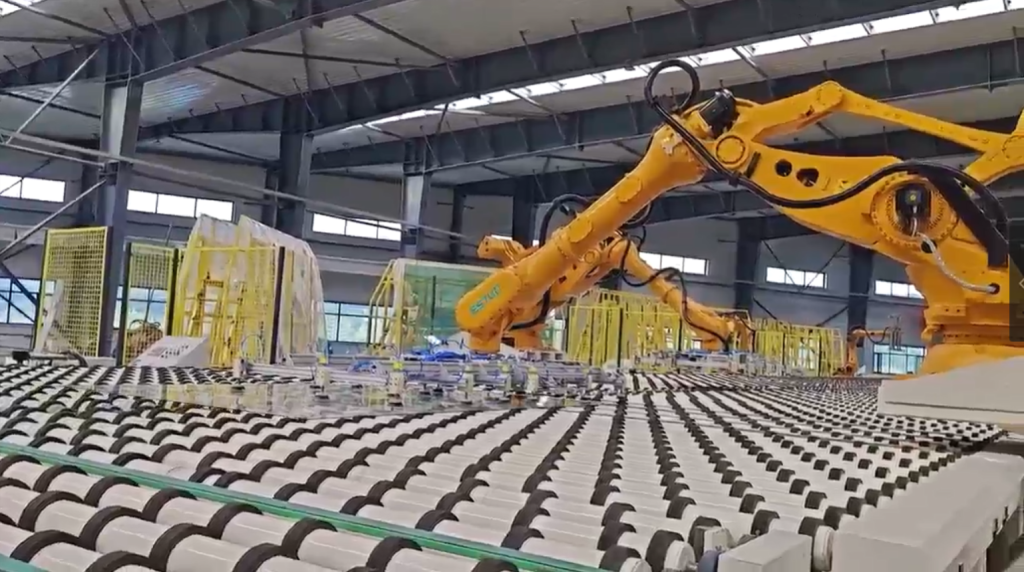
采用埃斯顿ER220/ER500系列大负载工业机器人,实现玻璃原片高速精准搬运。通过机器人PN主站模式替代传统PLC控制,实现原片玻璃定点双抓,显著降低硬件成本及系统复杂度。
案例特点
1.末端轴最大跟随抓取速度达1350mm/s,突破国产机器人在该领域的技术壁垒。
2.系统集成度高,有效减少外部控制依赖,提升响应精度与稳定性。


铁水捞渣机器人方案通过下降、抓捞、放渣等一系列精准操作,原本需要多名工人耗费大量时间和精力才能完成的作业,现在仅需一名操作人员轻点操作面板,短短几分钟内即可轻松完成对中频炉的自动捞渣实现了自动化替代人工操作。不仅规范了作业流程、提升了工作效率,...
查看全文
传统工装夹具难以高效处理散乱无序堆放的工件,存在柔性差、效率低及人工分拣易出错等问题。基于3D视觉的无序抓取技术应运而生,旨在提升自动化生产的灵活性、精度与安全性,满足现代制造业对柔性化产线的迫切需求。 本方案采用3D视觉系统,实现对无序工件...
查看全文