 埃斯顿ESTUN-工业机器人_机械臂官网
AI+3D智能装车
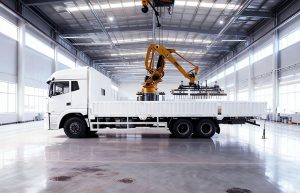
524为解决物流运输最后一公里难题,基于埃斯顿生态的智能装车完成解决方案应运而生,车辆进场后由车辆测量识别定位系统对车辆进行扫描识别,通过3D点云算法解析车辆类型和特征信息,由装车软件包规划最优装车路径和垛形,机器人高效率完成装车作业。这是机器人与车辆...
查看全文全站搜索
方案背景
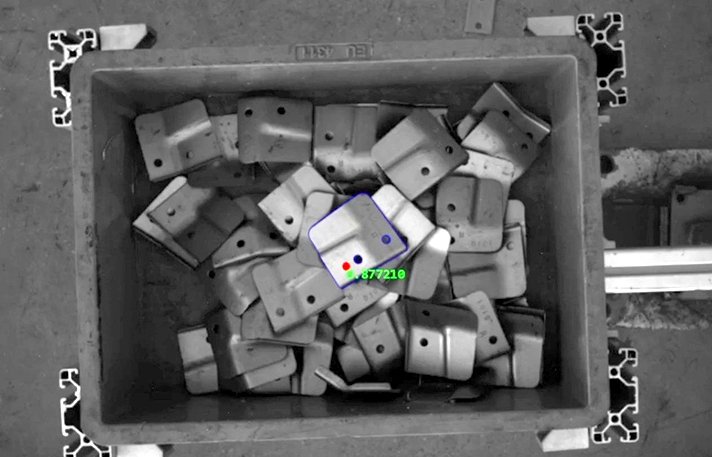
传统工装夹具难以高效处理散乱无序堆放的工件,存在柔性差、效率低及人工分拣易出错等问题。基于3D视觉的无序抓取技术应运而生,旨在提升自动化生产的灵活性、精度与安全性,满足现代制造业对柔性化产线的迫切需求。
方案概述
本方案采用3D视觉系统,实现对无序工件的智能识别与定位,引导机器人完成精准抓取。系统可广泛应用于汽车零部件等领域,如螺母焊、凸焊工序中的无序上料场景,有效替代传统人工分拣或固定工装,提升生产柔性与效率。
案例特点
1.高精度定位
通过3D粗定位与2D精定位结合,系统操作精度≤±0.2mm,确保抓取和放置准确。
2.强无序处理能力
智能算法可快速分析杂乱工件并规划抓取路径,整体清框率超95%,适应多种形状与尺寸工件,具备高通用性与扩展性。
3.高效节拍
在新能源汽车凸焊等场景中,单次抓取节拍控制在7秒以内。
4.安全性提升
减少人工干预,降低工伤风险,保障操作安全。
5.稳定性与通用性
系统免调试、运行稳定,适用于多品种柔性化生产。
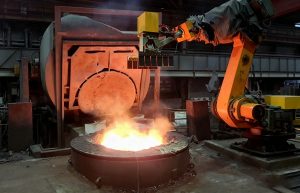
铁水捞渣机器人方案通过下降、抓捞、放渣等一系列精准操作,原本需要多名工人耗费大量时间和精力才能完成的作业,现在仅需一名操作人员轻点操作面板,短短几分钟内即可轻松完成对中频炉的自动捞渣实现了自动化替代人工操作。不仅规范了作业流程、提升了工作效率,...
查看全文