 埃斯顿ESTUN-工业机器人_机械臂官网
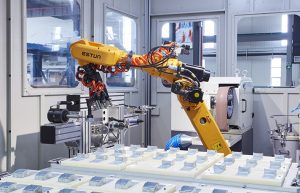
电芯上料
537电芯上料应用于模组段第一道工序,完成来料托盘中来料电芯的上料工作。主要功能包括托盘来料电芯的视觉定位防错、视觉扫码识别、电芯的底部清洁、电芯的搬运上料等。并集成ESTUN视觉系统,提供了大包装上料完整的解决方案 1. 高效率 采用埃斯顿...
查看全文全站搜索
方案概述
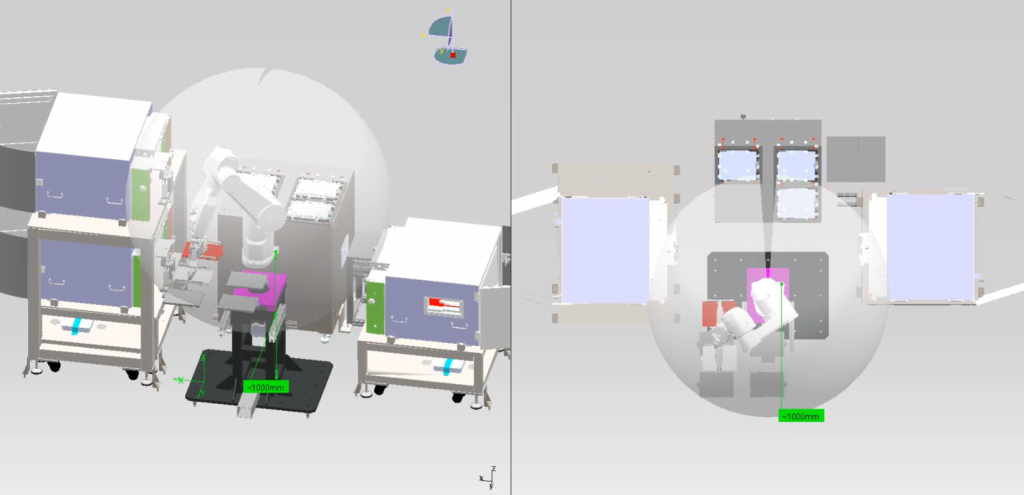
机器人双夹爪配合多台测试机完成平板功能检测,实现从自动上料、精确定位、功能测试到自动分拣的全流程无人化作业。该系统通过机器人高精度运动控制与视觉定位技术,确保平板在检测工位间的快速、准确流转,有效提升生产线的自动化水平与检测效率。
案例特点
1. 高节拍
单片检测周期<3.3秒,满足高速产线对效率的严苛要求。
2. 高精度
机器人重复定位精度<0.03mm,保障检测定位的一致性与准确性。
3. 高良品率
系统整体良品率>99.8%,有效降低误检与漏检,提升产品质量。
4. 高惯量适配
采用高刚性减速机,具备更高惯量承载能力,可兼容偏心夹爪等5. 复杂末端执行器,适应多规格产品。
5. 高可靠性
关键部件经过严格测试与耐久验证,保障设备长期稳定运行,实现三年无故障生产。
扩散/碱抛花篮搬运,采用ER20B-1745PV/ER28B-1800-PV机器人,可以在电池片扩散/碱抛段,用来进行光伏电池片的花篮搬运工作。机器人型号为光伏花篮搬运专用机器人,能够精准而稳定的完成花篮搬运工作,达到高产能,低碎片率的要求 1.契合应用 光伏花...
查看全文
铁水捞渣机器人方案通过下降、抓捞、放渣等一系列精准操作,原本需要多名工人耗费大量时间和精力才能完成的作业,现在仅需一名操作人员轻点操作面板,短短几分钟内即可轻松完成对中频炉的自动捞渣实现了自动化替代人工操作。不仅规范了作业流程、提升了工作效率,...
查看全文